



In intelligenten Brandschutzarchitekturen sind das sensorische Subsystem und die Entscheidungslogik für die Notfallreaktion die Hauptdeterminanten sowohl für die Erkennungslatenz als auch für die Genauigkeit der Unterdrückung vor Ort. Herkömmliche Brandschutzinfrastrukturen basieren im Allgemeinen auf isolierten Erkennungsmodalitäten-wie diskreten fotoelektrischen Rauchmeldern oder Thermoelement-{6}basierten Wärmesensoren-, während intelligente Feuer-{8}}Wasser--Überwachungssysteme heterogene Sensor--Fusionsarchitekturen verwenden, die mit Edge--basierten Computeranalysen integriert sind, um die betriebliche Belastbarkeit zu verbessern und Fehlaktivierungen wesentlich zu unterdrücken Ereignisse.
Die Erkennungspipeline beginnt mit einer kontinuierlichen Umweltüberwachung. Hochauflösende Infrarot-Wärmefelder überwachen kontinuierlich die Dynamik des Umgebungs-Wärmefelds, während gleichzeitig Bildgebungsmodule für das sichtbare{3}Spektrum optische Daten erfassen und Feature-{4}Extraktionsalgorithmen ausführen, um Verbrennungssignaturen zu unterscheiden-einschließlich Oszillationsfrequenzen, Strahlungsspektralmuster und räumliche Verschiebungsvektoren. Durch die synergetische Integration heterogener Datenströme aus mehreren Quellen kann die Architektur störende Reize wie direkte Sonneneinstrahlung, Spiegelreflexionen und thermisch aktive Industriemaschinen effektiv diskriminieren und abschwächen und so eine authentische Gefahrenerkennung gewährleisten.
Bei der Erfassung anomaler Risikoindikatoren ruft das System ein kaskadiertes Konfidenzvalidierungsprotokoll auf. Mehrkanalige Überwachungsdatensätze werden einer Kreuzkorrelationsanalyse und einer logischen Überprüfung unterzogen, bevor ein Brandereignis eindeutig gemeldet wird. Diese hierarchische Verifizierungsmethodik erweist sich insbesondere in komplexen industriellen Einsatzszenarien als unverzichtbar, da sie ungerechtfertigte Systemauslösungen durch transiente Störsignale verhindert.
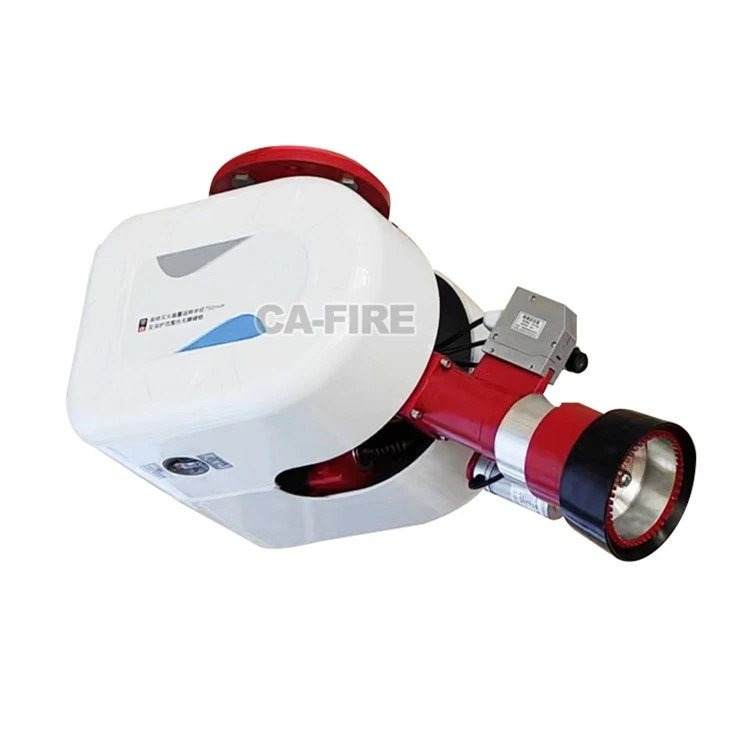
Nach der positiven Gefahrenbestätigung berechnet die räumliche{0}}Lokalisierungs-Engine präzise Vorfallkoordinaten durch geometrische Schnittmethoden, Koordinaten-Georeferenzierungsausrichtung und tessellierte Zonenbeurteilung. Anschließend generiert der zentrale Steuerprozessor hochpräzise Servopositionierungsbefehle und betätigt den Löschwasserwächter durch synchronisierte Azimut- und Höheneinstellungen, um die Auslassdüse direkt auf den Verbrennungsursprung auszurichten.


